您现在的位置是:农资选购综艺花絮_专业科普平台 > 综合
深入剖析工业清淤机器人定位/自动建图/路径规划/自动导航一体化解决方案
农资选购综艺花絮_专业科普平台2026-11-05 14:46:35【综合】5人已围观
简介普通储水池、沉淀池的清淤作业风险相对可控,但有色冶金浸出池、化工事故应急池、工业园区污水调节池等场景,长期依赖人工涉水完成。这类水池往往伴随腐蚀性介质、有限空间和重污染环境,人工作业不仅效率低,也难以
所有的不确定源于定位感知
水下没有卫星信号,机器人一旦潜入液面以下,GPS即告失效。对一台要定点清淤、沿固定路径往返作业的机器人而言,自己在水池的什么位置是建图、路径规划、循迹、定点作业全部功能的共同前提。在远距离、高精度的水下定位路线中,超短基线定位声纳(USBL)是目前工业水池复杂工况下被验证较多的方案:水面布设基阵,机器人上搭载声信标,通过声脉冲解算斜距与方位。
从现有公开技术规格看,这套体系的性能锚点集中在两个指标上。其一是定位精度。以UBD1000这型超短基线定位通信声纳为例,其标称定位精度为声学结合内置IMU后的2%×斜距,测距精度0.1m,覆盖斜距可达1000m——这意味着在百米级水池尺度内,机器人的位置解算可以稳定保持在分米量级,足以支撑定点作业。其二是通信能力,这一点在工业水池场景中常被低估。金属池壁、搅拌结构和线缆布置会不断遮挡与干扰信号,UBD1000将定位与水声数字通信做在同一套硬件内,通信速率约300bps,支持水面与水下双向无线通信和数字短消息传输,同时辅以多普勒速度估计与补偿算法应对运动状态下的回波频偏。换言之,定位系统不只是报坐标,还承担了把机器人状态实时回传、把作业指令送下去的通道职能——这对无缆或受限线缆部署的清淤作业尤为关键。
自动建图打好路径规划基础
绝大多数工业水池既没有精确竣工图纸,池内又常年堆积淤泥、管线、预埋件和结构柱。机器人要实现全覆盖作业,不能靠人在后台遥控每一步,必须先自主完成对池体三维结构的扫描与建模,再由后台软件基于坐标数据生成无盲区的作业路径。这一步的底座,是一组能在近距离、障碍密集的环境中持续输出高精度距离值的测距声纳。
ES300这类水下测距声纳正是承担底层感知的传感器。其量程不小于5m,测距精度标称优于1%×量程±1cm——以5m量程计,测距误差可落在厘米量级。值得注意的是两个细节:一是它在最大45°倾斜照射底面时仍能输出有效数据,这对贴壁、爬坡、沿池壁扫描的清淤姿态非常重要;二是数据刷新率不低于5Hz,配合350m耐压和仅百余克的整机重量,可以多点布置在机器人本体四周,持续向建图模型提供误差极小的原始距离流。建图算法的精度上限,本质上由这些底层测距数据的误差决定;测距误差小,后续拼出的水池坐标才可信,路径规划才有据可依。
实时修正误差确保寻迹精度
机器人拿到坐标之后,沿既定路径连续作业,靠的是导航。纯惯性导航(IMU)不依赖外部信号、短期精度高,是水下平台常用的导航手段,但它有一个原理性短板:惯性器件本身的测量误差会随时间和航行里程不断累积,时间越长、走过的距离越远,解算出的位置漂移就越大,且这种漂移是发散的,不会自行收敛。反映在清淤作业上,就是作业时间一长,机器人逐渐偏离规划线,出现漏扫区域、重复作业、轨迹偏移甚至原地打滑。
工程上通行的解法,是用一套直接观测机器人相对水底真实速度的传感器来拴住惯导,这就是多普勒计程仪(DVL)的角色。H1000抗流悬停导航传感器最优测速精度优于±0.4%±5mm/s,测速范围±5m/s,最小对底高度仅0.05m。它持续输出机器人相对底质的三维真实速度,与惯性导航数据融合后,惯导随时间、随里程累积的漂移被不断观测值拉回,长时间连续作业的寻迹精度因此得以保持。这也正是为何在清淤机器人方案中,DVL的测速精度和最小对底高度,比单纯堆砌惯导等级更受关注。
浑水无光状态下的成像及避障
工业污水、冶金浸出液和化工调节池的水体普遍浑浊且无自然光,机器人绞吸清淤时还会持续扰动底泥,使水体中悬浮颗粒浓度进一步升高。在这种条件下,即便搭配大功率补光灯,光学摄像头的有效视距也常常不足几十厘米,既看不清前方结构,也无法判断障碍物位置,碰撞和漏挖几乎不可避免。
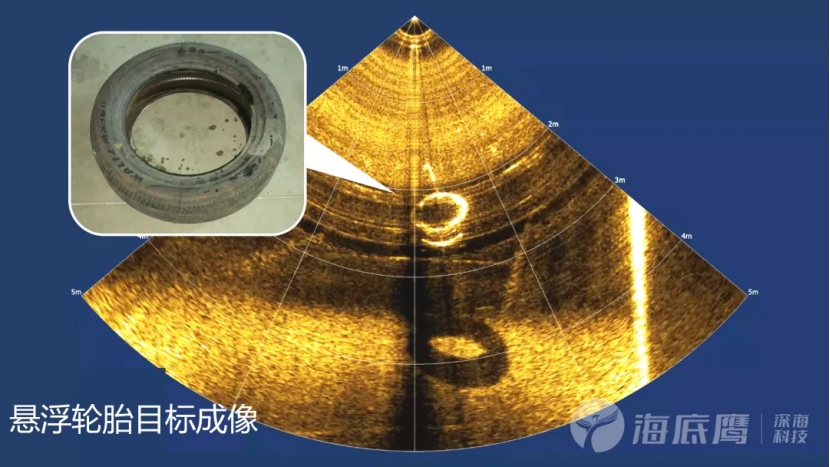
前视成像声纳因此成为这类工况下的主要感知手段。FLS800D最大量程120m,距离分辨率达到毫米级,水平开角最大130°,意味着声纳图像不再是模糊的光斑,而是能还原悬浮轮胎、管线、结构边缘等目标轮廓细节的高清晰度图像;超远的探测距离,让机器人在进入狭窄或复杂区段之前就有足够的预警距离。浑水、无光、高杂质环境下,它同时承担两件事:把前方工况实时看回来供人监控作业进度与质量,以及把障碍物坐标交给避障模块主动绕开。
落地的关键,是同源一体化
把这四个环节拆开看,定位声纳解决在哪,测距声纳解决池子长什么样,DVL解决走久了不漂,前视成像声纳解决看不见时怎么避障。它们不是四件独立设备的简单堆叠,而是让机器人在同一套坐标框架下完成感知、建图、决策与执行的闭环。从行业角度看,冶金、化工、工业园区等高危水池的清淤无人化,瓶颈早已不是能不能造一台水下机器人,而是上述四类传感器的指标能否在浑浊、扰动、无光的恶劣水环境中同时成立——定位精度、建图误差约束、测速纠偏能力和浑水成像细节,共同决定了一台清淤机器人是真正能独立作业,还是仍需人在池边盯着。
很赞哦!(3)
相关文章
- 国网邯郸市峰峰矿区供电公司:开展主变“互换”作业
- 蓝牙 IC 市场大变局:从音频转向数据蓝牙,边缘 AI 重构 SoC 价值
- 多看一眼后厨之后——三明骑手“随手拍”半年观察
- 文印终端安全再突破,奔图引领国产打印全栈自主可控
- 世界男排联赛:美国队、波兰队晋级半决赛
- 家居IPO新动态:千年舟北交所冲刺上市、林氏家居攻坚内控
- 天津津燃公用(01265.HK)盈喜:预计中期纯利240万元 同比扭亏为盈
- 理脉融通 知行并进——“朱子学与‘两个结合’的理论融通与时代实践”分论坛侧记
- 大润发向盒马子公司润盒科技提供最高1亿元贷款融资
- 天津津燃公用(01265.HK)盈喜:预计中期纯利240万元 同比扭亏为盈
站长推荐




友情链接
- 聚焦院外管理提质增效|《急性冠状动脉综合征患者院外长期随访管理共识》更新研讨,胸痛中心智慧全程管理行动项目正式启动
- 4万亿!苹果公布中国App Store生态数据:5年交易规模翻倍
- 农产品带上“身份证” 安全溯源扫码可见
- 遵义这座“转折之城”,也在钢轨上迎来了自己的转折
- 19日早报:杜兰特左小腿拉伤 韦德力挺费兹戴尔
- 从“让设备被看见”到“让水厂会思考”——水务智能化的落地答卷
- 曾经的“米黑”罗永浩,公开夸赞小米18 Fold,并称无商业合作
- 厦门推出一系列国庆假期服务举措 涵盖住行游购等多方面
- 2026年疾病险买哪个保险好?续保、保障、免赔、价格,四维对比告诉你答案
- 品冠否认和光良不合:我跟他一直没有交恶
- 天津:在巧克力博物馆体验甜蜜
- 中美经贸磋商成果:扩大煤炭贸易
- 独家丨前腾讯混元预训练负责人姚星丞,加入Thinking Machines Lab
- 2026年疾病险买哪个保险好?续保、保障、免赔、价格,四维对比告诉你答案
- 自己的贝店邀请码被别人添加注册后有什么好处?
- 展出米芾作品遭质疑 江西省博物馆声明称“展品为原件”
- 这届亚运会,中国队“05后”真有两下子!
- 央视主持人对话林伟华:创办品牌红木的红木情怀与创业使命
- 十个勤天辟谣午场演唱会取消:不信谣不传谣
- “瓷的未来”2026景德镇国际陶瓷艺术双年展评述 收藏资讯
- 独家丨BAT 天价挖 Gemini 大牛,可惜都挖错了
- 爵士神塔确定缺席G2 膝伤恢复良好已能独立行走
- 新安医学传承创新走上新赛道
- 停车7天692元 火车站西广场收费咋这么贵?
- 亚运会|第20届亚洲运动会在日本名古屋闭幕
- AI “条形码”可识别衰老组织中“僵尸细胞”
- 独家丨前腾讯混元预训练负责人姚星丞,加入Thinking Machines Lab
- AI “条形码”可识别衰老组织中“僵尸细胞”
- 超能继承者2国庆专属礼包兑换码一览
- 流光花境迎佳节 厦门上新国庆氛围布置迎接八方来客
- 李忠信红木:融巧思于文旅,以创新激活木产业
- 停车7天692元 火车站西广场收费咋这么贵?
- 绿军铁卫竖中指被罚2.5万 主帅:不能接受的行为
- 《麦登橄榄球20》配置要求公布 8月初发售
- 报告显示:72%成年人饮水不足,健康好水有三大特征
- 同题竞写下的精神交响——评《沁园春·雪》主题书法展 收藏资讯
- 埇桥区:志愿服务迎元宵
- 韦德称赞巴特勒能攻能防:他让我想起了詹姆斯!
- 校地合作促进乡村振兴丨清华大学新闻与传播学院乡村振兴教学实践基地在洞头揭牌
- 半个月不充电 腾势Z9S续航1100公里
- 百度搭子全面接入小度硬件,百度智能体进驻家庭空间
- “口腔里的细胞密码”科技教育活动纪实
- 中美经贸磋商成果:扩大煤炭贸易
- 智界R7焕新上市23.98万元起 智能、舒适与续航全面升级
- 李忠信红木:融巧思于文旅,以创新激活木产业
- 绿军铁卫竖中指被罚2.5万 主帅:不能接受的行为
- 非遗传雅韵 蓝染沁童心
- 当好“三员” 助力生活垃圾分类
- 长9米宽3米房间装修图
- 全球最大固体火箭引力一号远海再发